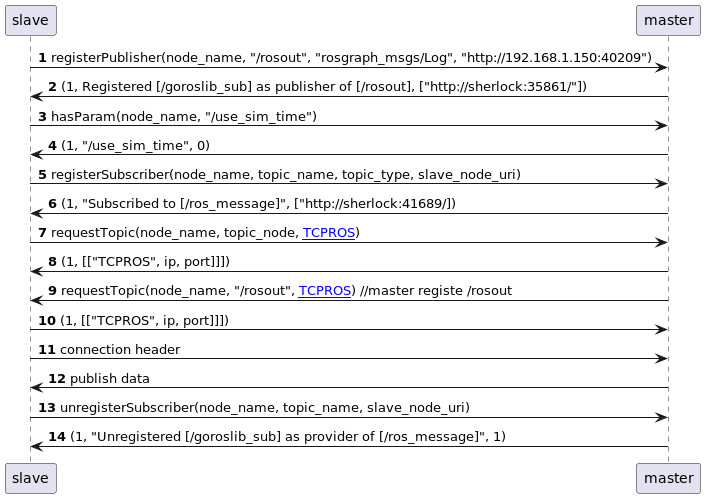
ROS應用層通訊協議解析
- 2022 年 11 月 19 日
- 筆記
参考: //wiki.ros.org/ROS/Master_API //wiki.ros.org/ROS/Connection Header 说明 ROS本质上就是一个松耦合的通信框架,通信模式包括:远程调用(service-client)、订阅发布(topic)、持续通信(action)和全局参数 …
Continue Reading参考: //wiki.ros.org/ROS/Master_API //wiki.ros.org/ROS/Connection Header 说明 ROS本质上就是一个松耦合的通信框架,通信模式包括:远程调用(service-client)、订阅发布(topic)、持续通信(action)和全局参数 …
Continue Reading
ROSIntegration ROSIntegrationVision与虚幻引擎4(Unreal Engine 4)的配置 操作系统:Ubuntu 18.04 虚幻引擎:4.26.2 目录 ROSIntegration ROSIntegrationVision与虚幻引擎4(Unreal Engine …
Continue Reading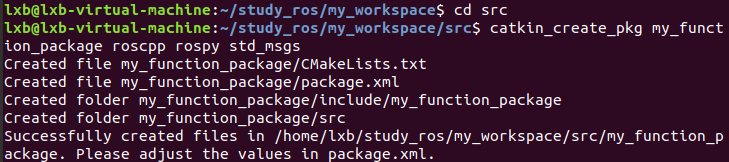
0.前言 现在介绍ROS基本程序实现的教程有很多,步骤无非就是建工作空间,编译,创建功能包,创建文件和修改CMakeList,之后再编译、运行程序这几步。但是这些教程中很多在文件夹切换的很混乱,导致会出现一堆奇奇怪怪的错误,其实只要注意你操作的文件夹位置,很多问题都不是问题。这也是博主为什么写这篇文 …
Continue Reading
0.前言 由于需要在GitHub下载代码,而国内访问受限,可能会出现一些问题,这里建议使用github国内镜像,参看: GitHub国内镜像网站 ,当然下面会给出具体解决方案。 1.步骤 1.1下载源码: git clone //github.com/PX4/PX4-Autopilot.git 注意 …
Continue Reading
ROS第一次课作业分享 2021年夏季学期学院开设了ROS的相关课程,最近在复习相关知识,正好做一下整理。下面是第一次作业的要求: 编写一个ROS节点,具备以下功能: 读取小海龟仿真器的/turtle1/pose话题; 每次读取出新的位置后,计算上一次的位置与本次位置的距离,并累加求和; 持续刷新显 …
Continue Reading
写在前面: 这是这个系列的第一篇 本系列主要从零开始深入探索ROS(机器人操作系统)的导航和规划。 这个系列的 目标 ,是让大家了解: 1.ROS的导航是怎么实现的 2.认识ROS里各种已有的导航算法,清楚的了解到每一个参数的作用,以及ROS的源码是怎么设计的 3.和大家一起看看学术界和工业界在导航 …
Continue Reading前言 最近在玩ROS,笔记中断了一段时间。 ROS即Robot Operating System,机器人操作系统,是一个开源框架,主力语言是C++和python,提供了硬件抽象、设备驱动、库函数、可视化、消息传递和软件包管理等诸多功能。 咱先抛开机器人不谈,ROS的设计思路还是值得学习的,它内部的最 …
Continue Reading
ROS入门笔记(二):ROS安装与环境配置及卸载(重点) [TOC] 1 ROS安装步骤 1.1 ROS版本 ROS目前只支持在Linux系统上安装部署, 它的首选开发平台是Ubuntu。 发布时间 ROS版本 Ubuntu版本 2017.5 Lunar Loggerhead Ubuntu 17.0 …
Continue Reading